
Akademickie Koło Robotyki Projekty badawcze
Akademickie Koło Robotyki prowadzi prace projektowe i badawcze w obszarze robotyki, teleoperacji, systemów wizyjnych oraz napędów bezzałogowych statków powietrznych.
Głównym kierunkiem rozwoju Koła jest opracowanie modułowego systemu zdalnej inspekcji i teleoperacji robotycznej. Poszczególne rozwiązania są rozwijane jako niezależne stanowiska i urządzenia badawcze, z możliwością ich późniejszej integracji w jeden system.
System wizyjny sterowany ruchem głowy - VR
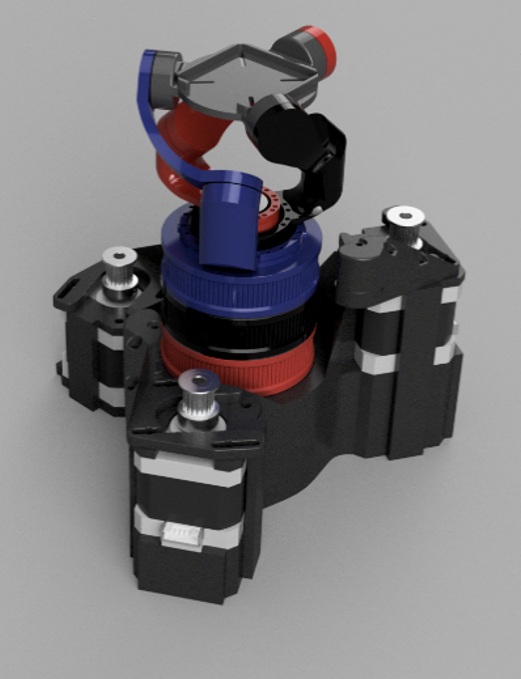
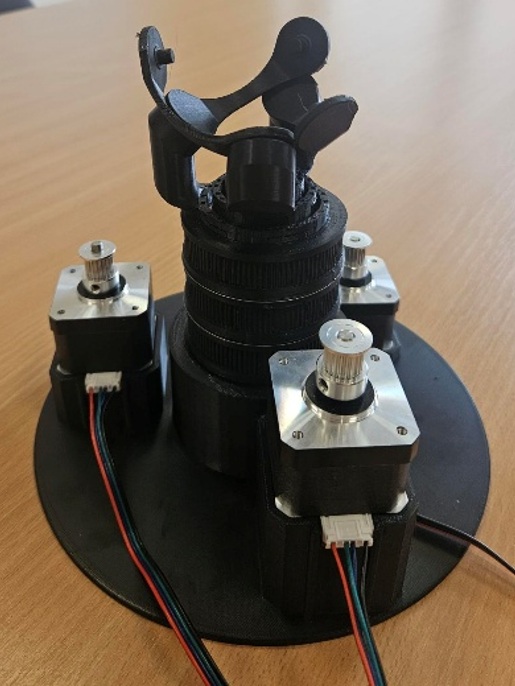
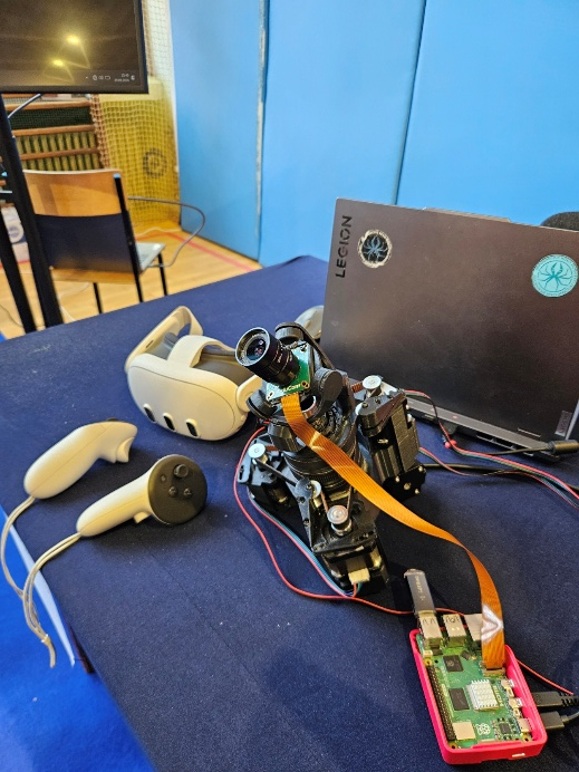
Projekt zakłada opracowanie trójosiowego gimbala kamerowego sterowanego za pomocą ruchów głowy operatora korzystającego z gogli wirtualnej rzeczywistości (VR).
Celem rozwiązania jest umożliwienie intuicyjnej, zdalnej obserwacji otoczenia poprzez odwzorowanie orientacji głowy operatora w ruchu kamery. System docelowo ma zapewniać przesyłanie obrazu stereoskopowego w czasie rzeczywistym.
Prace obejmują zagadnienia związane z konstrukcją mechaniczną, sterowaniem napędami, pomiarem orientacji przestrzennej oraz transmisją obrazu. Rozwiązanie może stanowić moduł obserwacyjny mobilnego systemu inspekcyjnego.
Manipulatory robotyczne i systemy teleoperacji
Prace w tym obszarze koncentrują się na opracowywaniu intuicyjnych metod zdalnego sterowania manipulatorami robotycznymi, wykorzystujących naturalne ruchy operatora.
Jednym z rozwijanych rozwiązań jest egzoszkielet dłoni wyposażony w czujniki umożliwiające pomiar ruchów nadgarstka i palców. Zebrane dane mogą być wykorzystane do wyznaczania zadanych pozycji manipulatora robotycznego. Dalszym kierunkiem rozwoju jest zastosowanie siłowego sprzężenia zwrotnego.
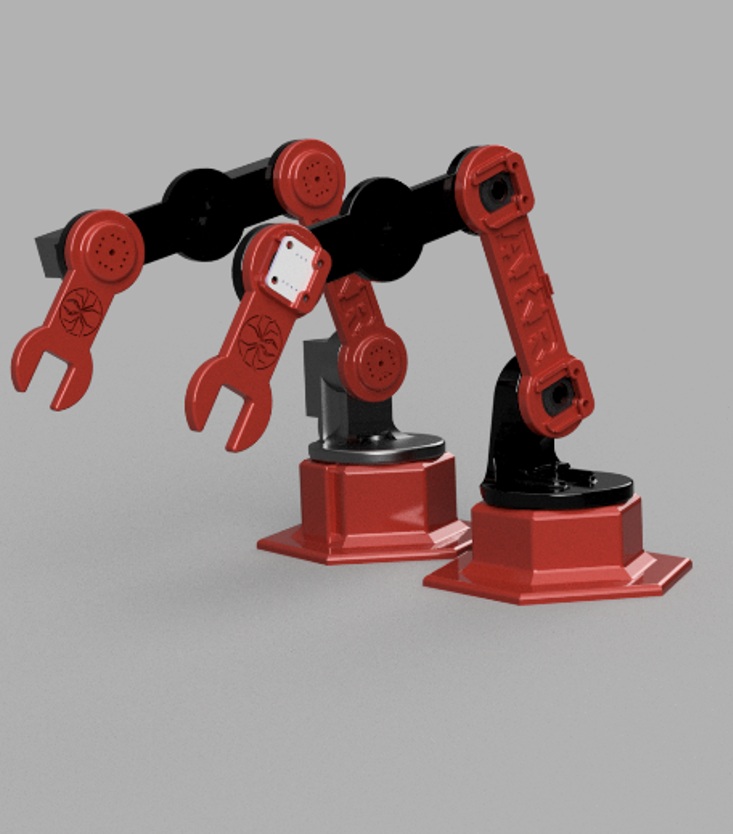
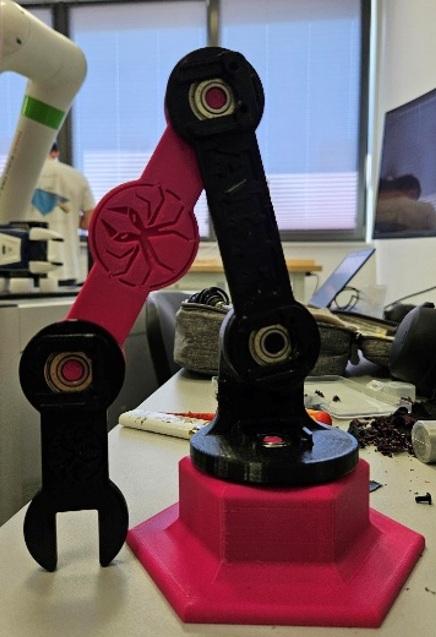
Równolegle rozwijana jest koncepcja sterowania manipulatorem o czterech stopniach swobody (4DOF) za pomocą mechanicznego modelu bliźniaczego. Rozwiązanie wykorzystuje pomiar położenia elementów modelu do sterowania rzeczywistym robotem, bez konieczności korzystania z rozbudowanego interfejsu graficznego.
Docelowo systemy sterowania i manipulacji mogą współpracować z modułem wizyjnym VR, tworząc zintegrowane stanowisko teleoperacji.
Stanowisko badawcze napędów dronów
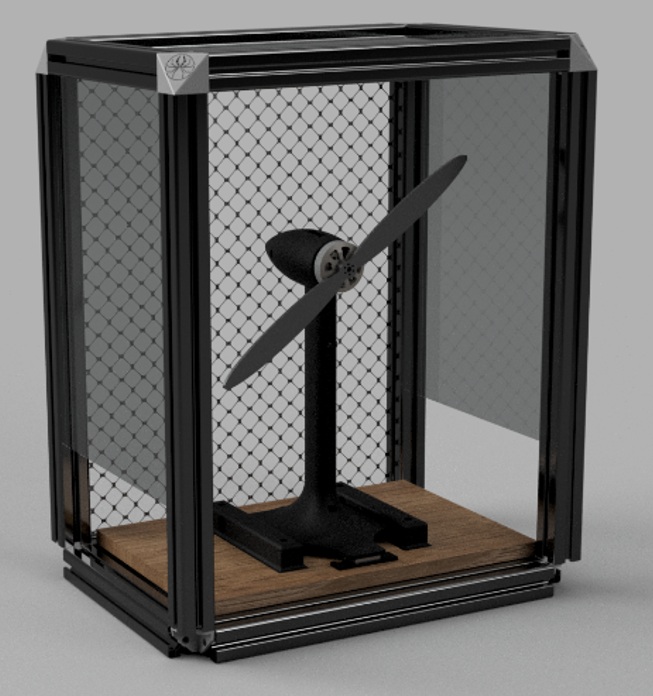
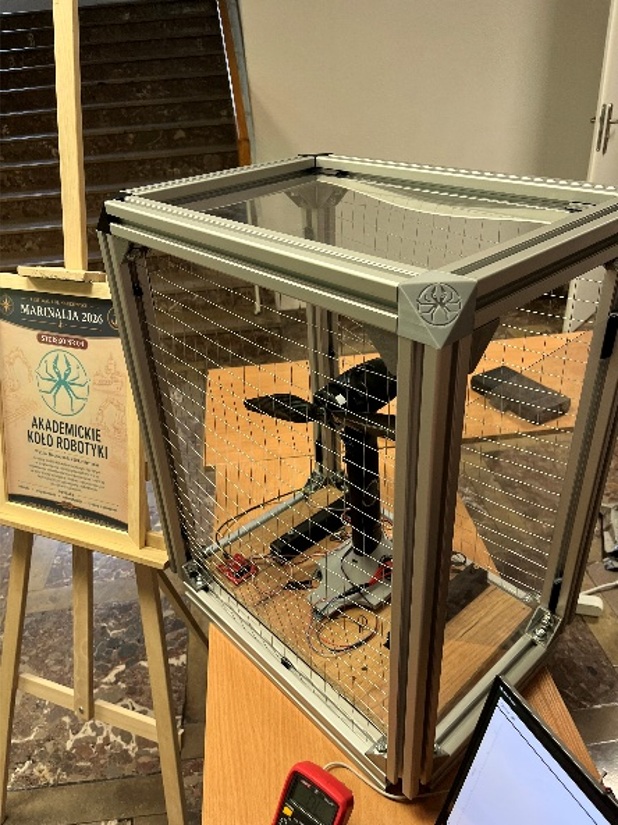
Projekt obejmuje rozwój aparatury do badania silników elektrycznych i układów napędowych stosowanych w bezzałogowych statkach powietrznych.
Istotnym elementem prac jest stanowisko pomiarowe umożliwiające analizę parametrów pracy napędów, w tym silników bezszczotkowych (BLDC). Badania obejmują zagadnienia związane z pomiarem prędkości obrotowej, momentu obrotowego, mocy oraz charakterystyk pracy silników.
Rozwijany jest również system wspomagający dobór konfiguracji silnik-śmigło dla dronów, oparty na wynikach pomiarów parametrów układów napędowych, takich jak ciąg, prędkość obrotowa, napięcie, prąd i temperatura.
Celem prowadzonych prac jest umożliwienie eksperymentalnej oceny właściwości napędów oraz wspieranie ich doboru do wymagań projektowanych konstrukcji latających.
Rozwój projektów
Realizacja projektów ma charakter interdyscyplinarny i obejmuje zagadnienia z zakresu robotyki, automatyki, mechaniki, elektroniki, systemów wbudowanych, programowania oraz projektowania i druku 3D.
Rozwijane urządzenia i stanowiska badawcze służą nie tylko zdobywaniu praktycznego doświadczenia przez członków Koła, ale również tworzeniu zaplecza do dalszych eksperymentów, opracowywania wystąpień konferencyjnych i przygotowywania publikacji naukowych.